从长尾到快速稳定
一次由“手工 PI 为什么比自带模块慢”引出的诊断:先统一约束,再联合优化 Ki 和 Kb。
问题:接近目标很快,真正稳定很慢
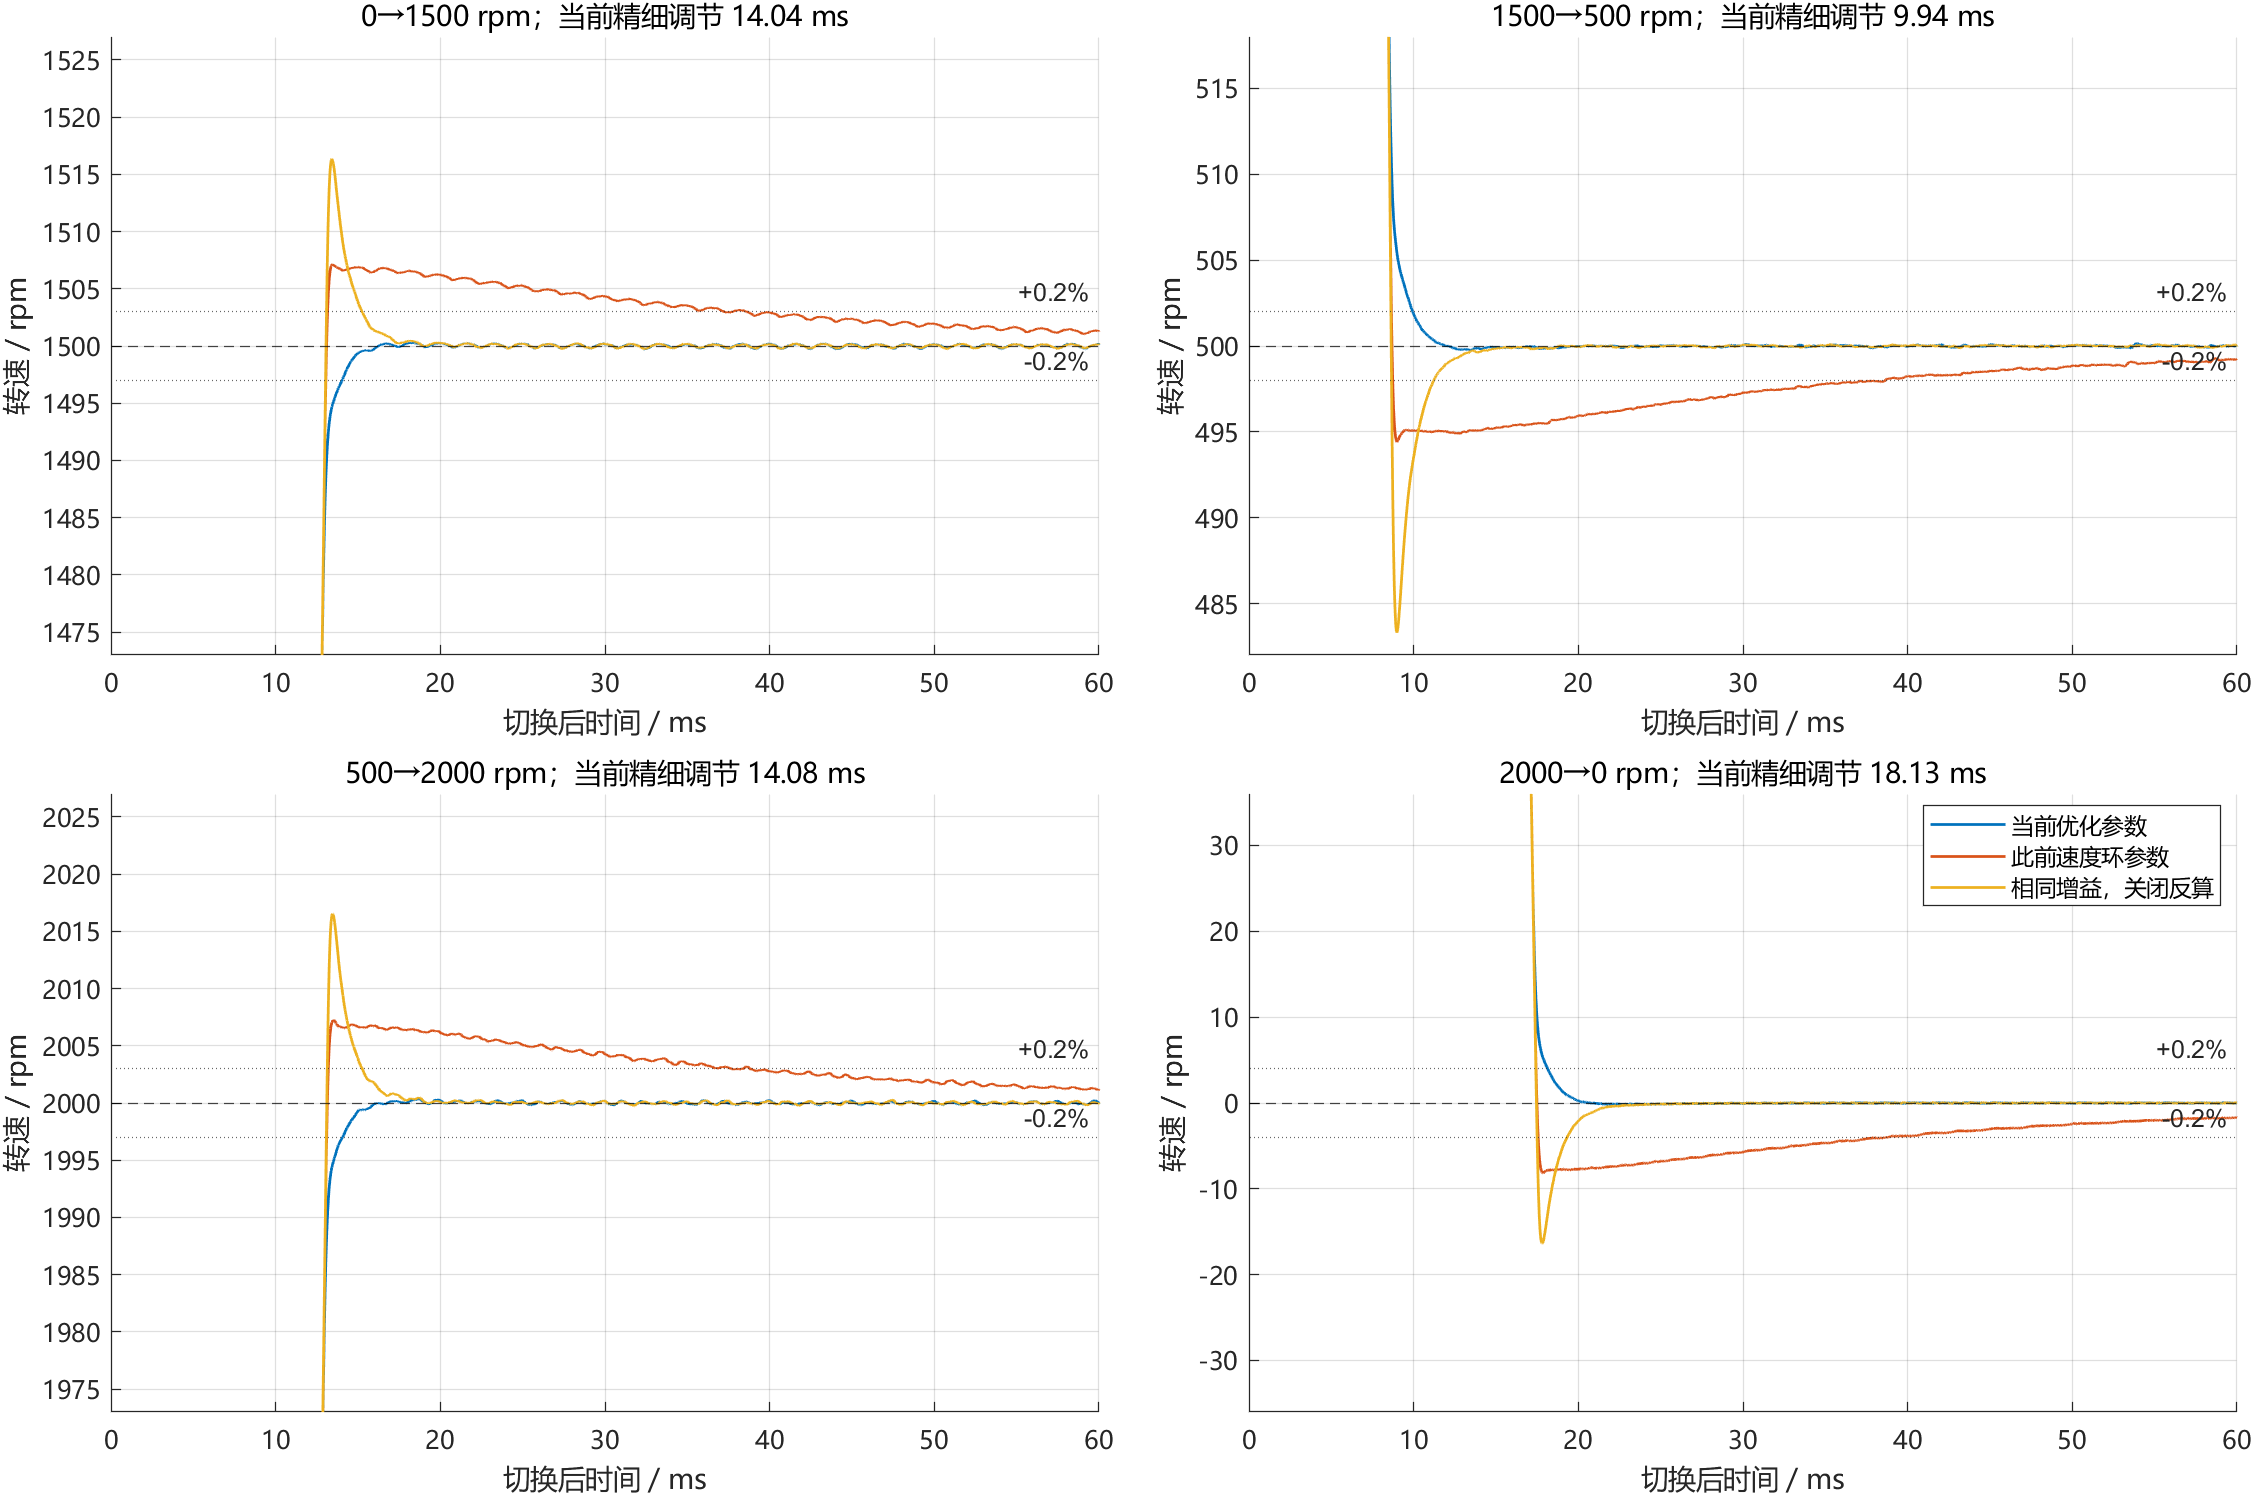
加入反算法后,初始参数能控制超调,但到达目标附近后还存在小误差长尾。只看大范围速度曲线容易忽略这个阶段,因此我们同时记录进入 ±2% 和 ±0.2% 误差带的时间。
最初速度环参数为 Kp = 1.2、Ki = 50、Kb = 42。当前参数为 1.2 / 1000 / 1600,保持输出 ±30 A、积分贡献 ±23 A。
先排除不公平比较
另一份使用自带控制器的模型看起来能做到约 5 ms,但其速度控制器输出没有相同电流限幅,实际电流达到数百安。SVPWM 输入归一化方式也与当前模型不同,不能直接照搬增益。
历史诊断曾在同一电机、调制器、采样和限幅下,用自带 PI 替换手工 PI 并配置相同参数。该次对照的转速、iq 逐采样最大差值均为 0。它支持“手工实现并非天然更慢”,但不是对所有 PID 选项的普遍等价证明。
这项等价结论来自历史诊断。当前公开的 9 项自动测试复现的是三种手工控制配置,并不包含重新执行自带 PI 替换测试。
物理能力给出速度边界
按当前电机参数,转矩常数为 0.6714 N·m/A。持续 30 A 对应约 20.14 N·m。忽略摩擦和电流建立,空载从 0 到 1500 rpm 的理想估算为:
Δω = 1500 × 2π/60
t ≈ J × Δω / (Kt × iq)
  ≈ 0.0016 × 157.08 / (0.6714 × 30)
  ≈ 12.48 ms
这是基于持续转矩能力的近似估算,不是 ±30 A 命令下实际峰值的硬定理。实际 dq 电流矢量峰值约 31.769 A,电流建立也需要时间。
单靠调 PI 无法在同样持续电流与惯量条件下任意压缩加速时间。我们的主要优化目标是:保持电流约束,缩短退出饱和后的长尾。
为什么联合调整 Ki 与 Kb
旧配置的两个时间尺度为:
Ti = Kp/Ki = 24 ms
Tt = 1/Kb ≈ 23.8 ms
它们是控制器内部时间尺度,不等于闭环调节时间。仿真观察到旧配置较快进入宽误差带,但小误差消除缓慢。
增大 Ki 能加强误差累积纠正,但单独增大可能增加超调。联合调整 Kb,则同时改变饱和阶段积分状态向受限输出靠拢的速度。最终配置在已测工况中兼顾了小超调与短长尾。
Kb = Ki/Kp 可作为某些设计的初值,不是必须维持的最优关系。最终参数来自有限候选与仿真验证,不宣称全局最优。
当前基线复测的前后对比
以下全部来自当前模型、空载、相同求解器和限幅,只改变速度环参数:
| 阶跃 rpm | 旧参数 ±0.2% ms | 当前 ±0.2% ms | 旧超调/下冲 % | 当前 % |
|---|---|---|---|---|
| 0 → 1500 | 38.662 | 14.037 | 0.47740 | 0.02107 |
| 1500 → 500 | 38.639 | 9.943 | 0.56070 | 0.02628 |
| 500 → 2000 | 38.813 | 14.076 | 0.48343 | 0.02538 |
| 2000 → 0 | 38.750 | 18.134 | 0.40645 | 0.00906 |
第一段精细调节缩短约 63.7%。10–90% 时间基本不变,说明主要改善的是到达目标附近之后的恢复过程,而非突破转矩能力。
关闭反算,检验它的贡献
自动测试第三组保持当前 Kp/Ki、积分限幅和输出限幅,仅将三个 Kb 设为 0。四段最大超调/下冲升至约 1.6714%。
这个对照说明反算对当前参数下的超调控制有贡献。它不是“过去原模型”的替身,也不能据此说反算对所有参数都同样有效。
你可以怎样继续优化
- 固定对象、采样、工况、电流与电压约束,先定义指标。
- 先确认电流内环有效,再调整速度外环;避免多个环同时随意改动。
- 围绕现有值作有限范围搜索,联合考察 Ki、Kb,而不是只增加 Kp。
- 保存每组参数、失败情况和指标,比较超调、精细调节、电流峰值及扰动恢复。
- 在多负载、反转、母线和参数变化条件下做独立验证,再决定是否替换基线。
当前发布不包含全局优化器。发布脚本提供三组可重复对照,能够验证已公开的主要优化结果。