控制系统怎样搭起来
从电机、逆变器到双闭环,沿着实际信号流理解整个模型的设计与搭建顺序。
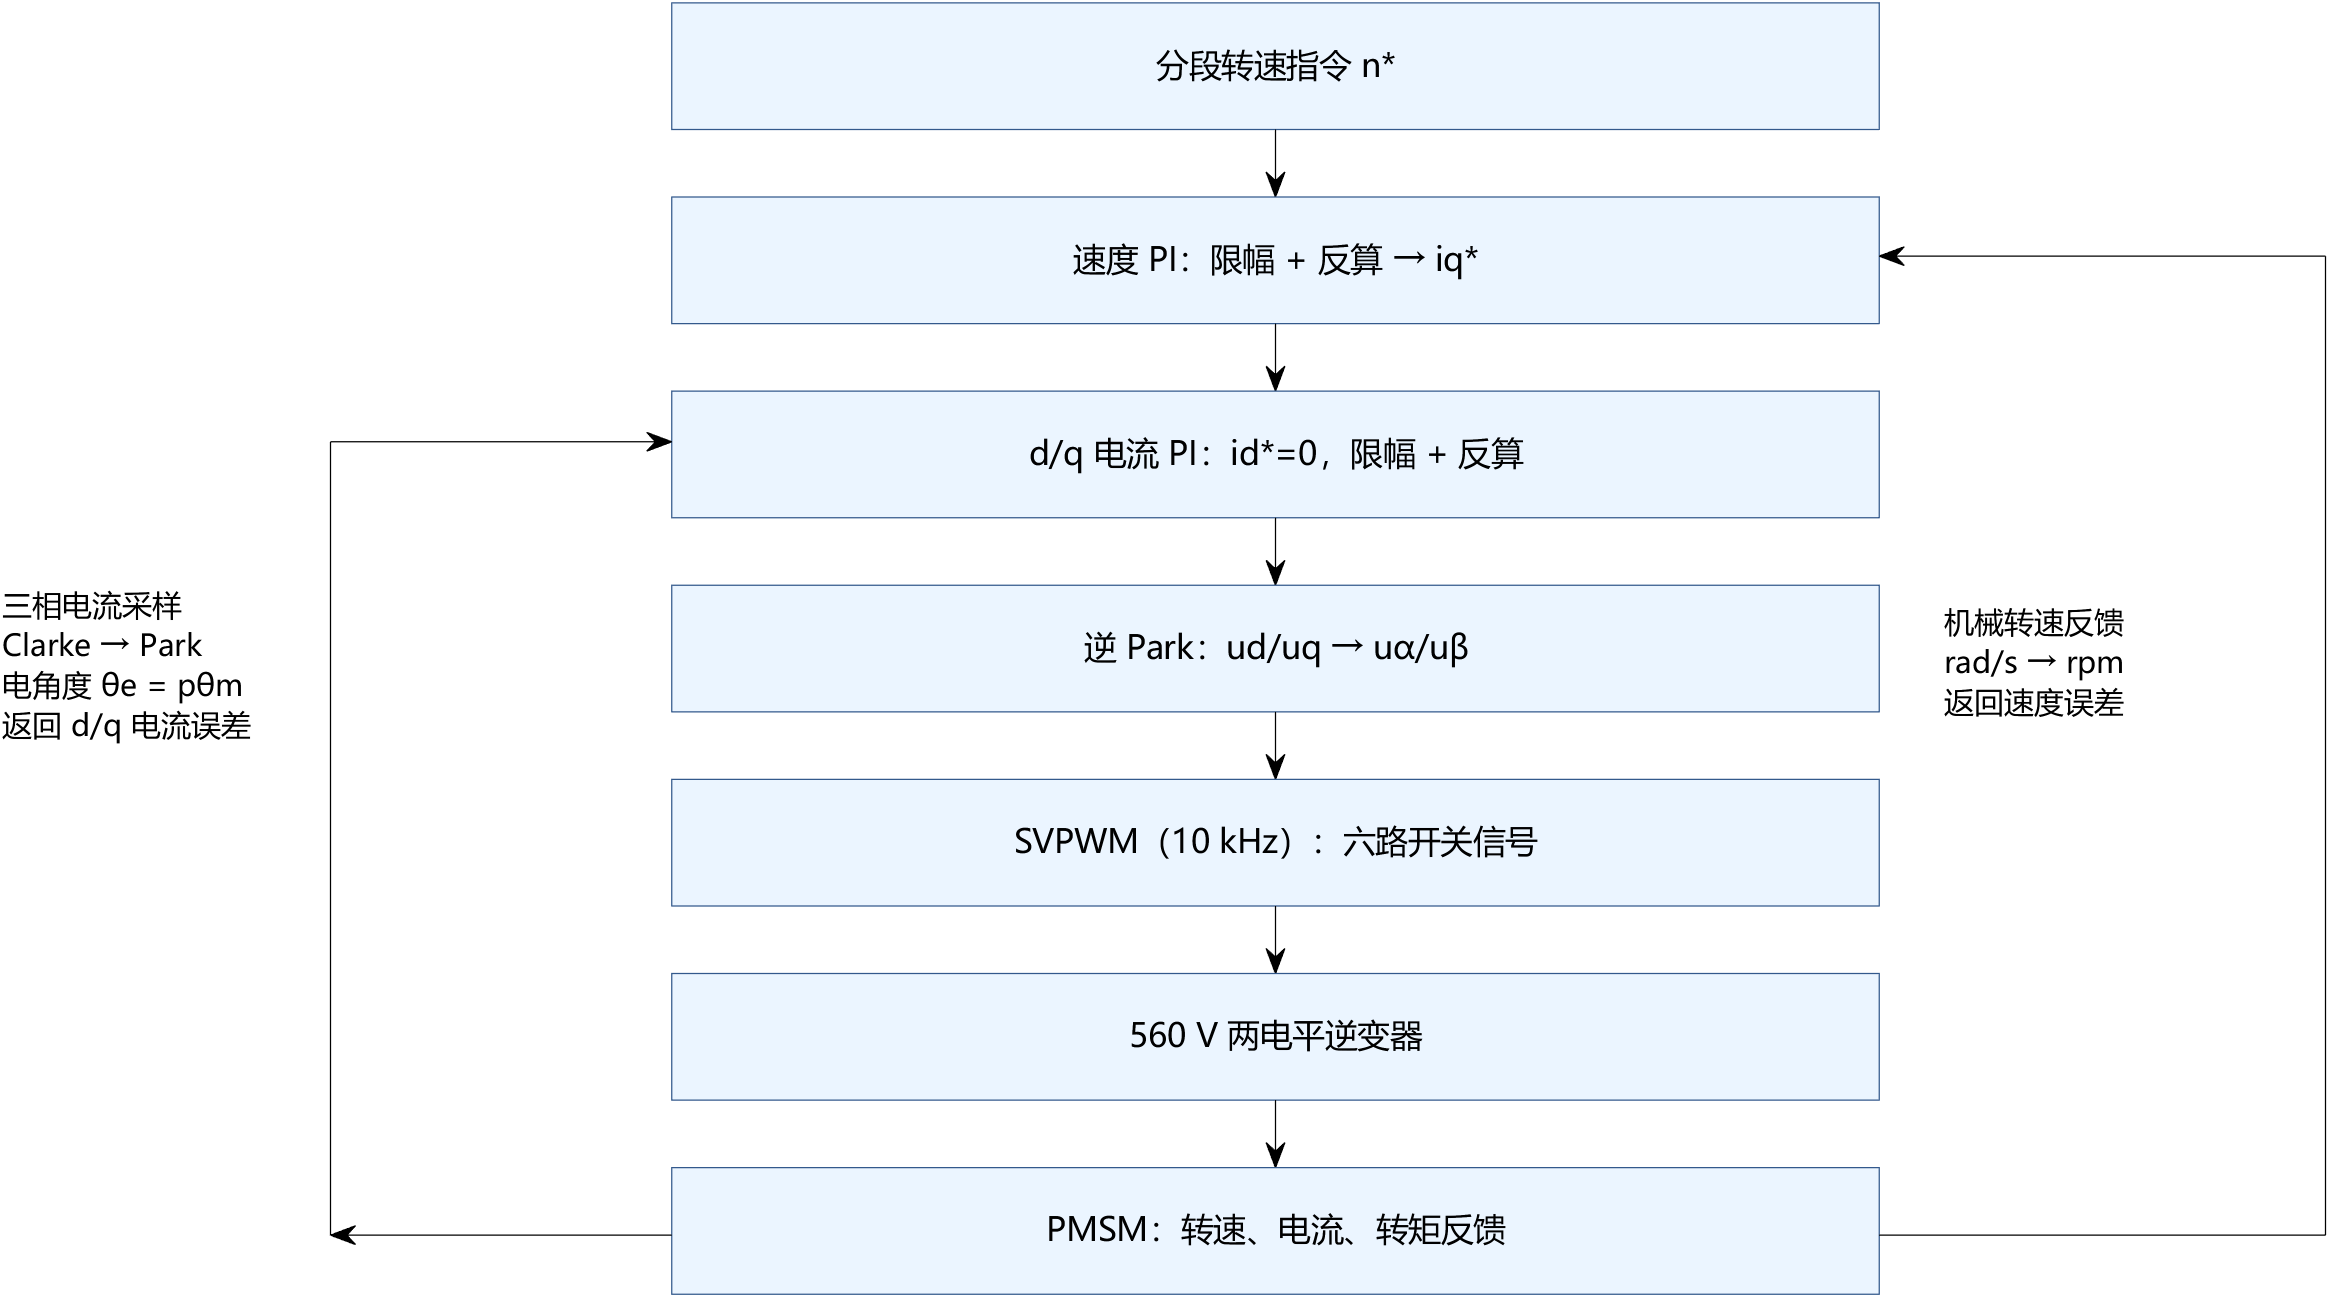
先看全局信号流
分段转速 n* ── 减去反馈 n ── 速度 PI ── iq*
                                        │
                 id* = 0                │
                    ↓                   ↓
                 d 电流 PI          q 电流 PI
                    └──── ud / uq ──────┘
                              ↓
                        逆 Park 变换
                              ↓ uα / uβ
                            SVPWM
                              ↓ 六路驱动
                      两电平逆变器 + PMSM
                              │
    反馈:三相电流 → Clarke → Park;转速;机械角度 × p
模型是开关级仿真,可以观察电流纹波。它与直接输出平均电压的理想逆变器模型不同。
第一步:功率对象与测量
直流母线为 560 V,逆变器采用两电平结构,PWM 频率为 10 kHz。电机使用 Simscape Electrical Specialized Power Systems 的 PMSM 模块。
电机编译后有效参数:极对数 4,电阻 0.11 Ω,Ld = Lq = 0.97 mH,磁链 0.1119 Wb,惯量 0.0016 kg·m²。其他完整设置见 参数表。
通过测量总线获取三相电流、机械转速、机械角度、电磁转矩。速度从 rad/s 换成 rpm;机械角度乘极对数得到电角度。把机械速度误当电角速度,会直接影响变换与后续预测模型。
第二步:坐标变换
Clarke 将三相电流变换到静止 αβ 坐标系;Park 再旋转到随转子运动的 dq 坐标系。这样原本随时间变化的交流电流,在稳态 dq 坐标系中接近直流量,适合 PI 调节。
对于常见幅值不变约定,可以写成:
iα = 2/3 × (ia − ib/2 − ic/2)
iβ = 2/3 × (√3/2 × ib − √3/2 × ic)
id =  iα cosθe + iβ sinθe
iq = −iα sinθe + iβ cosθe
这些公式用于理解坐标关系。实际复刻时以模型内三种变换一致的方向、相序和归一化方式为准,不要只替换其中一个变换。负号、幅值系数或电角度方向不一致,都可能让闭环异常。
第三步:先理解电流内环
Id 和 Iq 两个子系统分别接收电流误差,输出 d/q 电压指令。d 轴参考值固定 0;q 轴参考值由速度环给出。
每个电流 PI 都包含比例项、离散积分器、总输出限幅和反算法。逆 Park 把 ud/uq 还原为 uα/uβ,SVPWM 再生成开关驱动信号。
当前两路电压分别限制在 ±323 V。独立轴限幅不等于统一电压矢量限幅:两轴同时较大时,矢量模长可能超过可实现范围。针对最终逆变器可实现电压的完整反算尚未实现,应保留为模型边界。
第四步:闭合速度外环
速度模块名为 ω。给定 rpm 与实测 rpm 相减,PI 输出 q 轴电流指令,范围 ±30 A。电机在本参数下的近似转矩关系为:
Te = 1.5 × p × ψf × iq = 0.6714 × iq
J × dωm/dt = Te − TL − B × ωm
这解释了为什么加速同时受到电流、负载和惯量限制。速度环希望更快,并不代表内环和功率部分可以无限提供转矩。
第五步:设置工况与记录
四个 Step 相加构成速度指令,各 Step 输出的是变化量:+1500、−1000、+1500、−2000 rpm。默认切换时刻为 0.1、0.4、0.6、0.8 s。
自动测试在临时模型中记录 reference、rpm、id、iq、iqref、电压指令、电磁转矩、三相电流和积分状态。冻结模型只读,实际试验在副本上进行。
采用 ode4 固定步长 1 μs,当前 PI 采样也是 1 μs,而 PWM 周期是 100 μs。三者概念不同。后续更改控制周期时必须建立相应 PI 对照。